Encontre rapidamente o produto que você precisa.
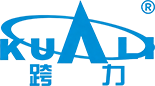
Um motor de bomba de 15 kW pode passar em um teste de bancada e ainda desarmar um relé térmico após 20 minutos com 80% de carga. A causa muitas vezes não é o enrolamento, mas uma incompatibilidade entre o torque de carga, o resfriamento e a variante de motor selecionada. O motor de indução assíncrono trifásico é uma máquina madura e de partida automática, mas não é uma mercadoria comum. A conclusão prática: selecione por perfil de torque, ciclo de trabalho, classe de eficiência, gabinete e método de controle antes de comparar o preço. Acerte esses cinco pontos e o motor normalmente funcionará silenciosamente por anos. Se perder um, o acoplamento, o contator ou a caixa de engrenagens poderão se tornar o próximo ponto fraco.
Este guia explica como o motor funciona, onde o escorregamento e a eficiência afetam o custo operacional real e quais verificações reduzem o risco de aquisição e manutenção.
Um enrolamento de estator trifásico cria um campo magnético rotativo. A velocidade do campo é a velocidade síncrona: n s = 120f/p, onde f é a frequência de alimentação e p é a contagem de pólos. A 50 Hz, um motor de 4 pólos tem velocidade síncrona de 1.500 rpm. O rotor não funciona nessa velocidade. O movimento relativo entre o campo rotativo e as barras do rotor induz corrente no rotor, e essa corrente produz torque. A diferença entre a velocidade síncrona e a velocidade do rotor é o escorregamento, geralmente de uma pequena porcentagem em plena carga.
Escorregar não é um defeito. É o mecanismo que permite à máquina fornecer torque. Muito pouco escorregamento em uma determinada carga pode indicar um motor superdimensionado funcionando com carga leve; muito escorregamento pode mostrar sobrecarga, baixa tensão ou problema no rotor. Um alicate amperímetro, tacômetro e verificação da placa de identificação dizem mais do que uma suposição.
O gráfico usa um exemplo típico de 4 pólos e 50 Hz. O escorregamento real depende da resistência, carga e projeto do rotor. Um motor classificado a 1.450 rpm em plena carga não é o mesmo que um motor classificado a 1.480 rpm, mesmo que ambos sejam máquinas de 4 pólos.
A IEC 60034-30-1 define classes de eficiência para motores de indução alimentados em linha. IE3 é a linha de base comum de alta eficiência; IE4 é a classe superpremium. A diferença não é apenas um rótulo. Maior eficiência geralmente significa mais material ativo, controle de fabricação mais rígido e um preço diferente. Para um motor que funciona 4.000 horas por ano, um ganho de eficiência de dois pontos pode compensar um pequeno prêmio de compra, mas o retorno depende do perfil de carga, do preço da energia e das horas reais.
Use a placa de identificação e o certificado de teste, não os títulos do catálogo. Verifique a eficiência em plena carga e em carga parcial se o serviço for variável. Um motor que é altamente eficiente com 100% de carga, mas funciona com 30% de carga na maior parte do ano, pode não proporcionar a economia esperada. Para uma comparação de classes mais detalhada, veja isto Comparação de motores IE3 vs IE4 .
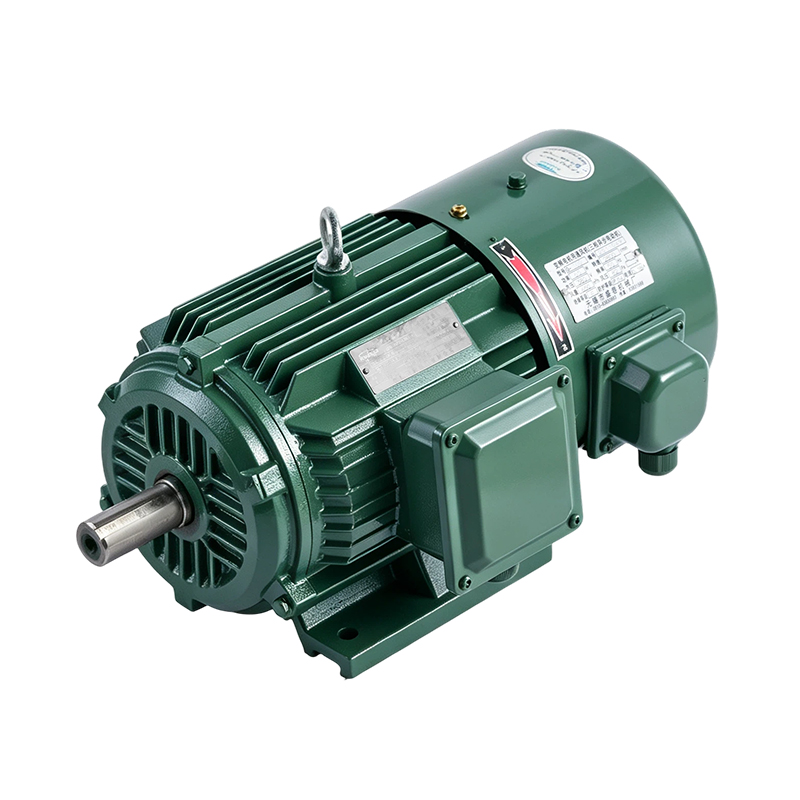
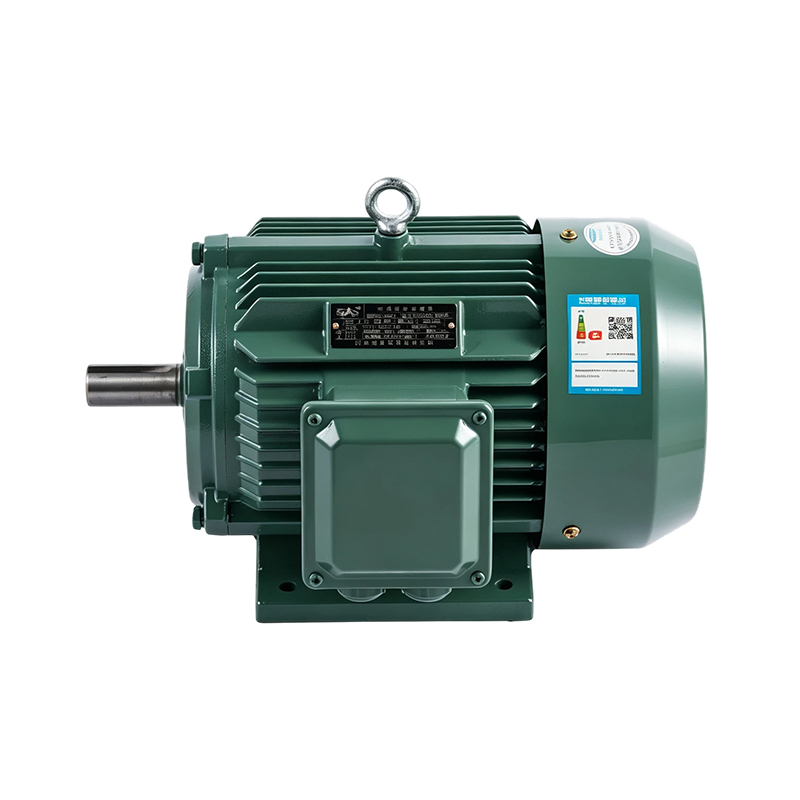 Motor de indução de 4 pólos de alta eficiência e uso geral YE3 / IE3 Uma série de 0,55–315 kW, 1.500 RPM para verificar a eficiência da placa de identificação, a estrutura, a montagem e o funcionamento da máquina acionada antes de selecionar. Ver Produto →
Para tarefas gerais de 4 pólos, a série de alta eficiência YE3/IE3 é um ponto de partida, mas confirme os dados de estrutura, montagem e eficiência em relação à máquina acionada.
Comece com torque, não kW. Um transportador, britador ou bomba de deslocamento positivo pode exigir alto torque de partida e um projeto que possa acelerar a carga. Um ventilador ou bomba centrífuga normalmente tem uma demanda de partida menor. O motor deve ter torque de ruptura suficiente para suportar quedas de tensão e torque de partida suficiente para acelerar a máquina acionada sem aquecimento excessivo.
A tabela abaixo transforma riscos comuns de compra em cheques.
| Requisito | O que verificar | Risco se for perdido |
|---|---|---|
| Torque de carga e perfil inicial | Compare o torque de partida, de arranque e de ruptura com a curva da máquina acionada | Paralisação, desgaste do acoplamento, viagens incômodas |
| Ciclo de trabalho | Contínuo, intermitente, reverso e partidas por hora | Superaquecimento e redução da vida útil do isolamento |
| Meio Ambiente | Poeira, água, umidade, temperatura ambiente, gases perigosos | Corrosão, falha de isolamento, operação insegura |
| Eficiência e fator de potência | Classe IE3 ou IE4, eficiência de carga parcial, desconto de serviços públicos | Maior custo operacional e corrente superdimensionada |
| Montagem e controle | Pé ou flange, ajuste de eixo, DOL, soft starter, VFD, freio | Vibração, falha de rolamento, harmônicos, tensão de isolamento |
Para mineração e transporte pesado, o ciclo de trabalho geralmente inclui poeira, carga de choque e partidas frequentes; o equipamento envolvente merece a mesma atenção que o motor. Um visão geral da solução para máquinas de mineração pode ajudar a enquadrar essas verificações.
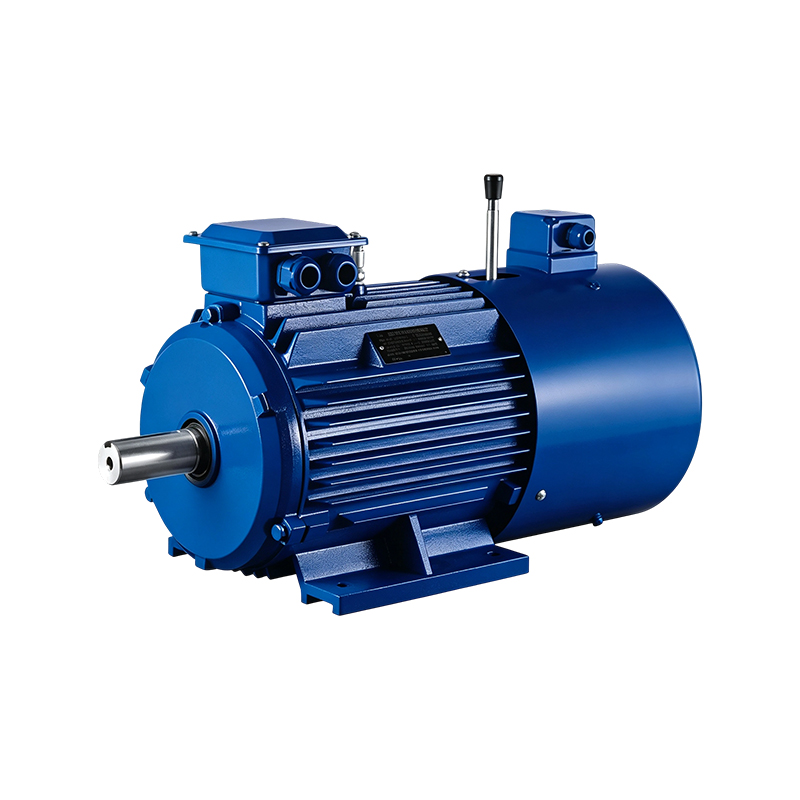
Quando a carga precisa manter a posição ou parar rapidamente, um motor-freio altera a seleção. Verifique o torque do freio, tempo de liberação e partidas por hora; um motor com freio de posicionamento de uso geral é uma compra diferente de um freio de retenção.
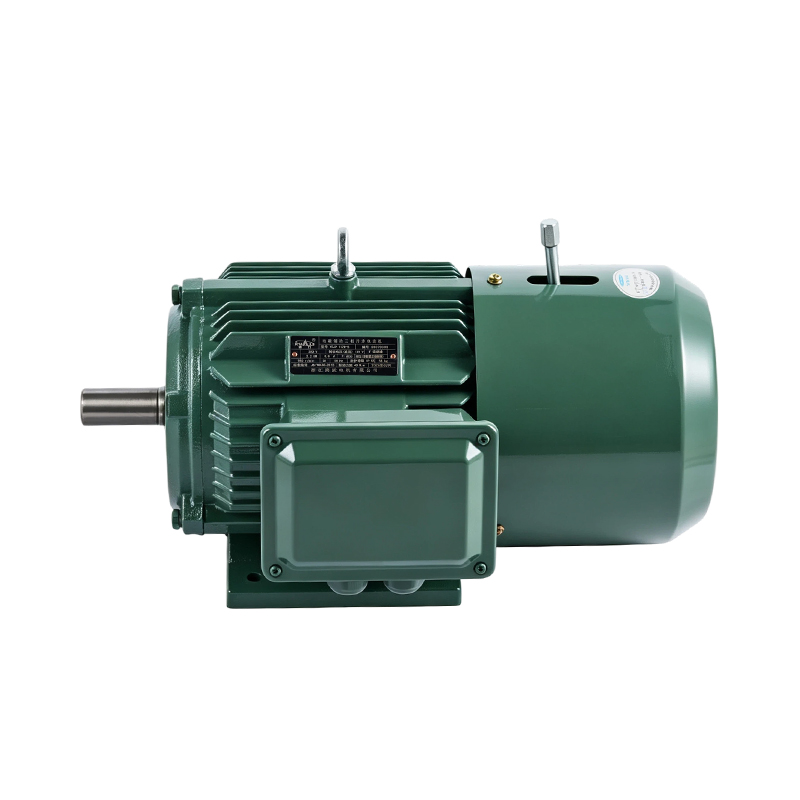 Motor com freio de posicionamento de uso geral YEJ2, 4 pólos Para parar ou manter a posição, este motor com freio de 0,55–45 kW precisa de verificação do torque do freio, do tempo de liberação e das partidas por hora em relação à carga. Ver Produto →
O motor básico de gaiola de esquilo torna-se uma família quando a aplicação adiciona parada, localização perigosa ou controle de velocidade. Um motor com freio eletromagnético integra um freio na extremidade não acionada. É usado para talhas, máquinas de embalagem e eixos de posicionamento onde a inércia é inaceitável. Verifique o torque do freio em relação ao torque de carga, o tempo de liberação em relação ao tempo de ciclo e o desgaste do freio em relação às partidas por hora. Um freio que seja forte o suficiente, mas lento para liberar, pode superaquecer.
Os motores à prova de explosão não são motores comuns em uma caixa mais pesada. O invólucro, os caminhos das chamas, a câmara terminal e a certificação devem corresponder à classificação da área perigosa e ao grupo de gás. Um erro comum é selecionar por kW e estrutura, ignorando a marcação Ex, a classe de temperatura e os requisitos de aprovação local. Em zonas com poeira ou gás, a placa de identificação e o certificado do motor fazem parte do estojo de segurança.
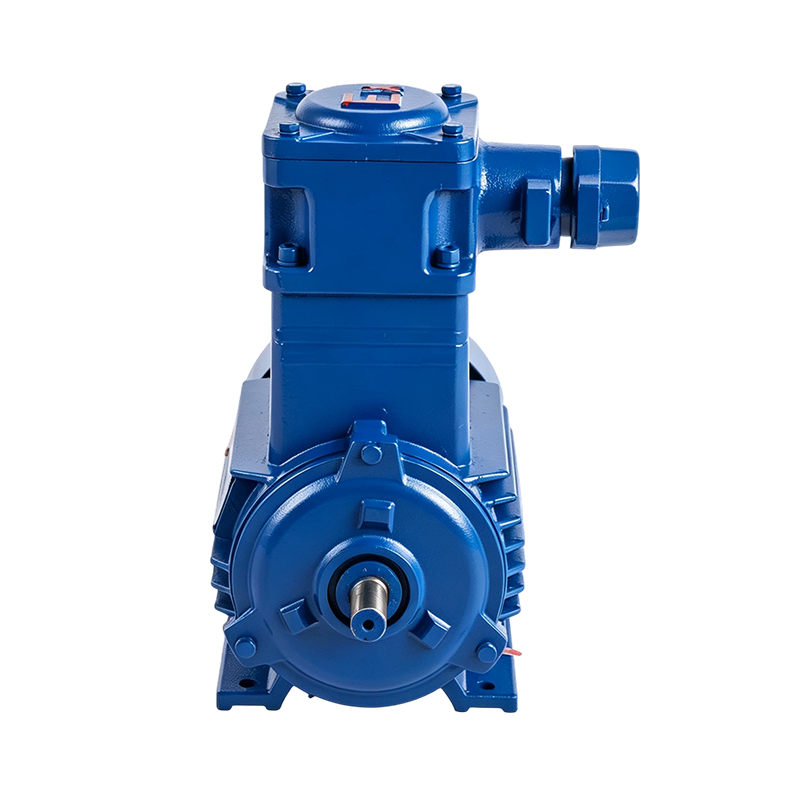 Motor de indução de 4 pólos à prova de explosão padrão YBX3 Um motor Exd IIB T4/CT4 de 0,12–315 kW para áreas perigosas com gás ou poeira; verifique a marcação Ex, a classe de temperatura e a aprovação local em relação à zona. Ver Produto →
O serviço de frequência variável adiciona outra camada. Os motores padrão podem funcionar em um VFD dentro de uma faixa de velocidade definida, mas o isolamento, a corrente do rolamento, o resfriamento em baixa velocidade e o comprimento do cabo precisam ser revisados. Motores inversores e ventiladores de resfriamento separados são comuns onde é necessário torque constante abaixo da velocidade base.
A maioria das falhas prematuras não é misteriosa. Eles vêm de desalinhamento, sobrecarga, umidade, terminais soltos ou resfriamento bloqueado. O diagrama mostra os principais pontos de verificação em um motor de indução refrigerado por ventilador totalmente fechado.
Antes da partida, confirme o alinhamento do eixo e a tensão da correia, verifique se a tampa do ventilador e as aletas de resfriamento estão desobstruídas e compare o torque do terminal com os dados do fabricante. Meça a resistência de isolamento se o motor tiver sido armazenado em condições úmidas. Após a partida, registre a corrente em todas as fases, a vibração e a temperatura do rolamento com carga constante. Um desequilíbrio de fase de alguns por cento pode produzir um desequilíbrio de corrente perceptível e aquecimento extra.
Ele aciona bombas, ventiladores, transportadores, compressores, máquinas-ferramentas e outras cargas industriais onde é necessário um motor robusto e de partida automática.
O IE4 tem uma classe de eficiência mínima mais alta que o IE3 de acordo com a IEC 60034-30-1, mas a economia depende do perfil de carga, das horas de funcionamento e do preço de compra.
Use I = P / (√3 × V × fator de potência × eficiência), com P em watts. Use os valores da placa de identificação quando disponíveis; o resultado é uma estimativa para verificações de cabos e proteção.
As causas comuns incluem sobrecarga, baixa tensão, desequilíbrio de fase, resfriamento bloqueado, alta temperatura ambiente e muitas partidas por hora.
Sim, dentro da faixa de velocidade aprovada do motor. Verifique o isolamento, o resfriamento em baixa velocidade, o comprimento do cabo e a corrente do mancal; projetos com operação de inversor são preferidos para torque constante abaixo da velocidade base.
Combine a marcação Ex, grupo de gás ou poeira, classe de temperatura, gabinete, estrutura, montagem e certificado. Não substitua um motor padrão em uma área perigosa.